Švýcaři naučili robotickou ruku chodit: Po vlastních prstech zvládne trávu, štěrk i kovový rošt
Švýcarští inženýři postavili šikovnou robotickou ruku, která jako by utekla z Addamsovy rodiny. Chodí, pracuje a může i nosit náklad.
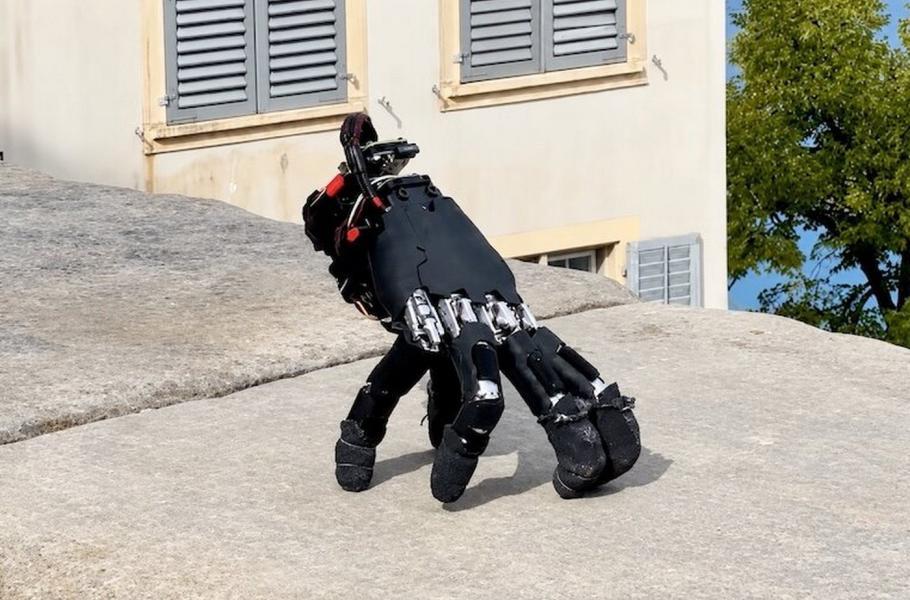
Švýcarští vědci naučili robotickou ruku chodit po vlastních prstech, udržet rovnováhu a překonávat různé povrchy. (foto: ETH Zürich, CC BY-SA 4.0)
Většina lidí zná chodící ruku jen ze světa fikce – především jako Věc (Thing) z příběhů o Addamsově rodině. Nyní se však podobný výjev dostává i do skutečného světa. Inženýři z laboratoře Soft Robotics na ETH v Curychu upravili běžně dostupnou robotickou ruku tak, aby se dokázala samostatně pohybovat po různých površích, udržovat rovnováhu a reagovat na své okolí.
Výsledkem není jen efektní technologická kuriozita. Plně mobilní robotická ruka by jednou mohla najít uplatnění tam, kam se klasické robotické systémy dostávají jen obtížně. Nemusí totiž být připevněná k robotickému rameni – dokáže se pohybovat sama.
Problém jménem lidská ruka
Myšlenka robotické ruky, která se dokáže pohybovat po zemi, není úplně nová. Předchozí konstrukce už dokázaly něco, co na první pohled připomíná chůzi. Měly však jednu zásadní nevýhodu: aby se mohly po povrchu pohybovat stabilně, museli konstruktéři často upravovat jejich anatomii.
Prsty bývaly například stejně dlouhé a uspořádané symetricky. Takové řešení robotu usnadňuje pohyb a udržování rovnováhy, zároveň však z něj dělá něco, co má k lidské ruce poměrně daleko.
A právě v tom spočívá zásadní kompromis. Lidská ruka není pro chůzi příliš praktická, ale je vynikající pro manipulaci s předměty. Má různě dlouhé prsty a palec postavený proti ostatním prstům. Díky tomu dokážeme uchopit předměty nejrůznějších tvarů, velikostí a hmotností.
Pokud ale takovou ruku položíte na zem, její asymetrická stavba začne být problém. Každý prst dosahuje jinam a změna polohy jediného prstu může ovlivnit celkovou stabilitu. Robotická ruka se tak snadno převáží.
Švýcarští vědci se proto pokusili o něco zdánlivě jednoduchého, ale technicky poměrně náročného: vzít běžnou antropomorfní robotickou ruku a naučit ji chodit, aniž by přišla o schopnosti, kvůli nimž má vůbec smysl ji používat.
Učení nejprve ve virtuálním světě
Tým vedený Amirem Kazemim použil komerčně dostupnou robotickou ruku s nestejně dlouhými prsty a klasickým uspořádáním připomínajícím lidskou ruku. Aby se z ní stal samostatný robot, přidali vědci na její hřbet baterii, pohybové senzory a miniaturní počítač.
Nejdůležitější část práce ale probíhala nejprve mimo skutečný svět. Ruka se pohyb a udržování rovnováhy učila prostřednictvím posilovaného učení v počítačové simulaci. Virtuální robot mohl opakovaně zkoušet různé pohyby, padat a začínat znovu, aniž by při tom hrozilo poškození skutečného zařízení. Algoritmus se postupně učil, jak jednotlivé prsty a další části ruky koordinovat tak, aby se dokázala pohybovat a zároveň zůstala stabilní.
Poté přišla zkouška, která rozhoduje o podobných experimentech: přesun z počítačové simulace do reality. A robotická ruka překvapila.
Výzkumníci ji otestovali na 14 různých typech povrchů. Nešlo tedy jen o dokonale rovnou laboratorní podlahu. Ruka se musela vypořádat například s kobercem, štěrkem, trávou nebo kovovým roštem – tedy s povrchy, které se od sebe výrazně liší svou strukturou i stabilitou.
Výsledky ukázaly, že naučený systém dokáže fungovat i mimo podmínky, v nichž vznikal. Ruka navíc zvládala nejen samotný pohyb, ale také návrat do stabilní polohy. Ve 21 z 25 pokusů se dokázala sama zvednout poté, co zůstala ležet na jedné nebo druhé straně, a znovu získat stabilní postoj.
To je důležitá vlastnost. Robot, který se dokáže pohybovat, ale po prvním pádu zůstane bezmocně ležet, totiž v praktickém nasazení příliš užitečný nebude.
Víc než jen technická kuriozita
Chodící robotická ruka může na první pohled působit především jako působivá technologická hračka. Její skutečný potenciál ale spočívá v kombinaci dvou vlastností: dokáže se pohybovat a současně si zachovává podobu a funkci manipulátoru.
Klasická robotická ruka potřebuje rameno, které ji přemisťuje z místa na místo. Mobilní verze by se naopak mohla dostat přímo tam, kde je potřeba něco uchopit, přemístit nebo prozkoumat. Mohla by tak být zajímavá například pro práci v prostředí, kde je pro běžného robota obtížné pohybovat se nebo kde není k dispozici dostatek prostoru pro jeho rameno.
K Věci z Addamsovy rodiny má nový robot stále daleko. Jedno má ale s filmovým předobrazem společné: konečně se dokáže vydat na vlastní výpravu.